0 引言
随着城市化进程的快速推进,盾构施工技术作为地铁、隧道等基础设施建设的关键技术,其重要性日益凸显[1-2]。然而,盾构施工环境复杂多变,特别是在大纵坡水平运输条件下,施工设备和人员的安全面临着严峻挑战,常面临速度控制难、上坡动力不足、下坡易失控等问题,导致电瓶车与盾构机发生碰撞,严重威胁施工设备和人员的安全[3-4]。为了应对这一挑战,本文以深圳市16号线共建管廊项目为背景,创新性地应用了红外线感应自动化控制防撞门技术。该技术通过红外线感应设备与自动化控制系统的有机结合,实现了对电瓶车与盾构机之间相对位置的精准监测和防撞门的自动化控制,为盾构施工提供了一道坚实的安全屏障。
1工程概况
深圳16号线共建管廊项目综合井2至接收井1的管廊盾构区间,坡长 740m 、落差 16m 、坡度 48‰ 。在此大纵坡下,65t电瓶车大编组运输受重力影响,存在速度控制难、上坡动力不足、下坡易失控等问题。这些问题可能导致电瓶车速度失控而无法在规定位置停车。停车后还会因重力出现溜车情况,溜车风险显著增加,易与盾构机发生碰撞,威胁施工设备和人员安全。
2 防撞门的功用
在盾构施工中,区间大纵坡水平运输存在诸多安全风险,如电瓶车溜车,红外线感应防撞门做为第一道安全防撞屏障,发挥关键作用。该防撞门主体由控制系统、防撞门主体两部分组成,整体安装于盾构机最后一节台车尾部,通过上下限位互锁、红外线感应互锁等机制保障运行安全。红外线感应设备通过检测远端20m和近端5m来判定电瓶车与台车位置关系,为防撞门控制提供动作信号。当电瓶车临近台车 20m 时,电铃响起,人工按下按钮升门,直至限位位置停止;当电瓶车离开台车5m时,防撞门自动下降至限位位置。
3控制电路设计
3.1控制电路原理
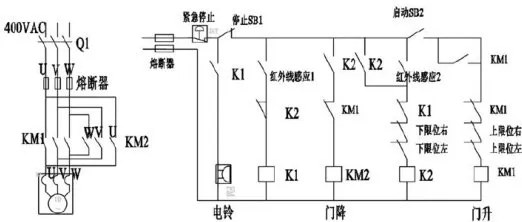
电路由400VAC电源供电,并通过熔断器实现短路保护。电路包含控制按钮(JAT、SB1、SB2、SB3)、继电器(K1、K2)、接触器(KM1、KM2)、限位开关(上、下限位)及执行部件(电铃、电机)。各电气元件通过导线连接形成完整回路,实现对防撞门升降的控制。红外线感应自动化控制防撞门电气控制电路图如图1所示。
图1红外线感应自动化控制防撞门电气控制电路
3.2控制电路的逻辑流程
防撞门系统由400VAC电源供电,电流经熔断器后,依次通过紧急停止按钮JAT常闭触点和停止按钮SB1常闭触点进入待机状态待机。其工作逻辑如下:
3.2.1 升门控制
当电瓶车接近台车尾部20m时,触发红外感应K1,电铃发出警示,操作人员按下启动按钮SB2后,接触器KM1得电,电机正转升门,升至上限位自动停止。
3.2.2 降门控制
当电瓶车离开台车5m时,触发红外感应K2,接触器KM2得电,电机反转降门,降至下限位自动停止。
3.2.3 紧急操作
按下紧急停止按钮JAT,可立即切断电路使系统停止运行;紧急启动按钮SB3可手动降门。系统通过上下限位互锁和红外线感应互锁双重保护机制,配合电磁制动电机,实现断电快速制动和锁死,确保设备运行安全稳定。
3.3红外线感应装置工作机理
红外线感应装置作为本工程电气控制系统的前端关键检测部分,通过远端( 20m )和近端(5m)双距离检测模块,实现精准监测电瓶车与台车的位置关系,并为防撞门控制提供关键触发信号。
其工作原理如下:发射端持续发射特定频率红外线,当无反射信号时,电路维持初始状态;当有反射信号时,触发控制电路执行对应动作,实现防撞门根据电瓶车位置关系控制防撞门自动升降。该装置输出信号与其他控制元件协同配合,进一步保障系统安全、准确运行。
4系统组成及工作原理
4.1 防撞门组成及功能
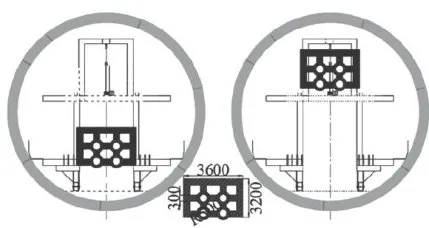
本系统是集工程机械与电气控制于一体的安全防护装置,由防撞门、门体滑动轨道、执行升降电机、限位开关、红外线感应装置及控制电路组成,通过红外线感应技术与限位开关协同实现门体自动化升降控制。本项目防撞门基于6m隧道盾构机台车制作,框架面板由3.6m×3.0m×0.3m 的Q345钢材“H300型钢”焊接而成。台车顶部门洞支架由型钢焊接而成,为防撞门提升提供支撑力。框架面板焊接节点处悬挂4个直径 50cm 、厚度30cm 的橡胶轮胎,作为第一道碰撞缓冲接触面。当受外力撞击时,撞击物的动能一部分被橡胶轮胎转化为弹性
势能储存,另一部分传递给H型钢框架结构,这种能量分散机制减轻门体冲击力,保护面板最脆弱的焊接节点。防撞门主体结构图如图2所示。
图2防撞门主体结构
4.2红外线感应装置组成及工作流程
4.2.1红外线感应装置组成
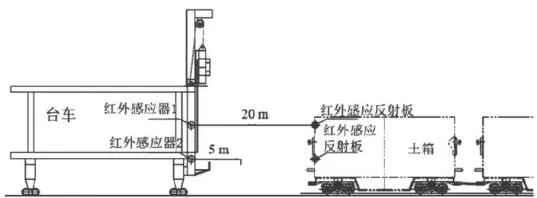
红外线感应装置结构如图3所示。由图3可知,红外线感应1持续发射特定频率的红外线,作为电瓶车临近时的远端(20m)检测装置,安装在台车左立柱上;红外线感应2作为电瓶车远离的近端(5m)检测装置,安装在台车右立柱上;红外感应反射板分别贴在电瓶车尾土箱两侧。
图3红外线感应装置结构
4.2.2红外感应工作流程
红外线感应工作流程如图4所示。由图4可知,当电瓶车进入临近台车20m时,红外发射器发射的红外线被反射板反射回来,红外感应器通过检测发射信号和接收信号之间的相位差来计算距离,判断电瓶车临近。此时K1触发,电铃响起,提醒操作人员按下SB2门升按钮,防撞门上升至上限位时自动停止,准许电瓶车进入台车。此门提升到停止过程时间为10s。当电瓶车完全离开台车后5m时,红外接收器接收到的反射信号会发生变化。红外感应器判断电瓶车处于近端远离状态时,K2触发,接触器KM2得电,使防撞门自动下降,下降至下限位时控制门停止并保持常闭。

4.2.3安全保护机制
防撞门具备完善安全保护机制。一是紧急操作方面,按下JAT可切断控制电路电源使电机停转,SB3用于紧急时手动控制门。二是上下限位互锁通过将上下限位开关常闭触点分别串入对应接触器线圈回路,防止门在上升或下降时同时执行相反动作。三是红外线感应互锁让K1、K2控制回路独立且常开触点串联,避免因红外线误触发导致门体错误升降,从而全方位保障盾构施工安全。
5安全性验证
在盾构施工大纵坡水平运输环境中,一旦发生溜车情况,防撞门需承受电瓶车在不同速度和载重条件下的初始撞击。此时,门体必须保持结构完整性,避免断裂瞬间解体。为确保防撞门设计的合理性,以下进行撞击过程中的受力计算分析。已知坡长 740m. 、落差35.5m、坡度 48‰ ,电瓶车质量为 300t 。
5.1溜车速度计算
利用能量守恒定律(忽略摩擦),计算从最高点到最低点时电瓶车溜车速度。首先计算电瓶车在最高点相对于最低点的重力势能,重力势能公式为:
EP=mgh=1.0437×10⁸J
式中: m 为电瓶车质量,值为 3×10⁵kg : g 为重力加速度,值为 9.8m/s2 . h 为落差,值为 35.5m 。
在最低点时,重力势能全部转化为动能 EK ,由EK=EP 可得溜车速度 v 为:
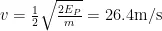
5.2碰撞后共同速度计算
已知电瓶车溜车速度 V=26.4m/s 冲向防撞门,电瓶车质量 m=30 万 kg(300t ,此处质量为假设值,用于计算示例),撞击时可近似视为完全非弹性碰撞[5-6]。根据动量守恒定律,可得碰撞后共同速度为:
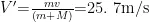
式中: M 为防撞门质量,取 8500kg 。
5.3撞击产生的动能计算
再根据动能定理计算撞击产生的动能,其计算公式为:
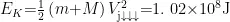
5.4实际冲击力计算
假设防撞门在撞击过程中的变形距离 d=0.2m (根据实际结构弹性变形范围估算),根据能量守恒定律 EK=Fd ,可计算出在该假设条件下,防撞门承受的实际冲击力为:
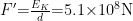
5.5所承受的最大外力计算
通过查询资料得出,Q345钢材的“H300型钢”动态屈服强度约为为 755MPa ,假设防撞门主要受力部件的有效截面积为 1.2m2"。根据材料屈服强度公式可得该部件能承受的屈服力 F 1
F=σA=9.066×10⁸N
5.6安全系数计算
通过验算可知,在假设的撞击情况下,防撞门承受的实际冲击力 5.1×10⁸N 小于防撞面板为H型钢焊接框架式结构材料能承受的最大外力 9.066×1088N ,则安全系数计算如下:

这表明在这种假设条件下(忽略滑动摩擦力、弯道等因素),防撞门理论上有能力抵御此次撞击而不发生瞬间脆性破坏解体。
6 应用效果
6.1安全保障方面
在大纵坡水平运输这类高风险施工作业环境中,防撞门的重要性不言而喻。当遭遇溜车状况时,其成为阻挡电瓶车冲击的第一道坚固屏障,可有效防止盾构设备遭受严重损毁。此外,防撞门还为作业人员筑牢了安全防线,降低潜在威胁,提升安全感,有力强化了整体施工环境的安全性。
6.2经济性方面
当发生溜车时,防撞门能有效降低设备损坏程度,从而减少高昂的维修费用。同时,其保障了施工连续性,提高了效率,缩短了工期,减少综合成本,并延长设备使用寿命,极大减轻了项目经济负担,为项目带来了显著经济效益。
7结束语
在本项目盾构施工中应用红外线感应控制防撞门,满足了大纵坡水平运输环境的特殊需求。在发生溜车事故时,该防撞门能有效减轻对盾构机设备的损害,并确保台车内作业人员的安全,展现出显著的实际应用价值。尽管防撞面板结构已通过验算,确认在撞击下不会发生瞬间断裂破坏解体,但在实际应用中,仍需综合考虑撞击角度和材料性能波动等因素。建议通过增强设计(如增加橡胶轮胎缓冲、加筋框架结构)来提升其可靠性,以更好地应对实际撞击情况。
参考文献
[1]张旭彪,王忠,安晏鹏.大直径盾构施工安全风险及控制措施研究[J].凿岩机械气动工具,2025,51(1):119-121.
[2]钟日亮.浅谈盾构施工区间大纵坡水平运输安全技术措施[J].中国工程技术,2022(3):191-195.
[3]张小平.电气自动控制系统的功能及应用分析[J].电气技术与自动化,2023(5):102-106.
[4]李文方.浅析建筑电气设备自动控制系统设计探索[J].工程抗震与加固改造,2024,46(6):191.
[5]尚新春,张庆明.材料动力学[M].北京:科学出版社,2019:120-125.
[6]刘靖,王库.红外线感应技术原理及应用[M].电子工业出版社,2018:45-60.