课题项目:湖南省教育科学研究工作者协会高等教育重点课题(XJKX22A052)
0 引言
工程机械的属具可拓展其作业用途和使用性能,广泛应用于工程机械和应急装备等领域[1]。通过更换破碎锤、液压剪、抓斗、铲斗以及夹持器等属具,可使工程机械实现“一机多用”[2-3]。连接器作为连接主机与属具的关键产品,其性能与作业质量、作业效率、作业范围密切相关。传统的工程机械属具的连接器存在功能单一、人工更换效率低甚至无法现场更换等问题。
工程机械通过快速更换多种作业属具,可在火灾、地震、房屋垮塌等灾害救援行动中适应不同任务的需求。自1989年第1台无人拆卸销轴的快换连接器问世以来,世界各国如瑞典OilQuick、英国Miller、德国Lenehoff等公司相继研究开发出各种各样的快捷连接器。2021年三一重工在破拆消防车上应用了快速连接器,但其拆装仍需人工操作,存在对接时间长等问题[4-6]
随着工程机械产品朝着智能化方向发展,如何提高主机设备的智能化操作水平和工作效率,成为工程机械制造企业研发的重要方向。为此本文提出一种基于机器视觉设计的工程机械属具的快速连接器,为工程机械主机的智能化运行提供一种新思路。
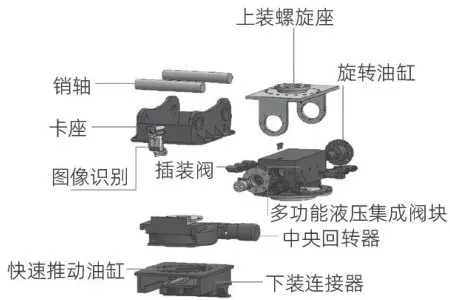
接配套属具,由多功能液压阀块、摄像头、倾角器、旋转缸、锁紧机构、插装阀、中央回转器等组成。其中连接器内部采用空心设计,便于液压管道布置。连接器分解如图1所示。
图1连接器分解
2连接器液压系统设计
连接器上的主阀块共控制5个执行元件,即主阀块下部安装的旋转马达,锁紧缸,旋转缸以及属具的2个执行缸。考虑到连接器的体积和整体质量,将连接器液压系统的板式电磁换向阀改为插装阀,阀块截面积由原来的 240mm×240mm 缩小到 160mm×180mm 。经过测试,选用插装阀进行控制,使控制时间缩短了2s。
1连接器结构设计
连接器通过销轴与挖掘机、破拆消防车等主机连接。其上连接架包括销轴、法兰、侧板等,内部设计DN100法兰盘,与举高消防车消防炮连接;其下连接架用来连
3连接器视觉系统设计
3.1视觉系统识别原理
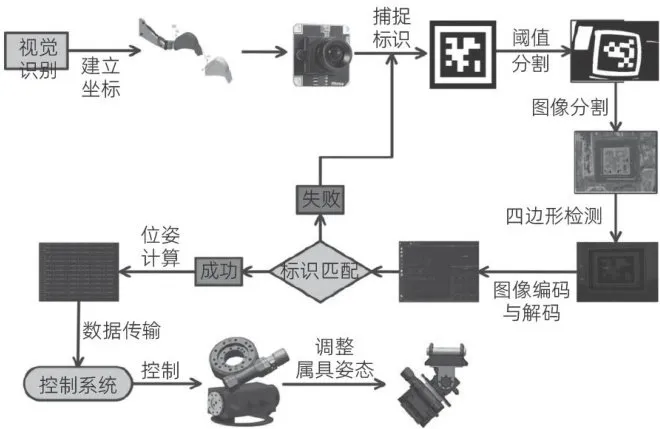
首先将主机、视觉相机、连接器分别建立坐标系,对检测标识进行图像捕捉,再进行阈值分割,使原始图像变成二值化图像。其次在二值化图像基础上进行四边形检测。最后对已检出的四边形进行编码和解码,与标识库进行匹配计算,判断是否为AprilTag标识码。若匹配成功则进行六自由度位姿计算并输出结果,反之重新捕捉图像。视觉系统识别原理如图2所示。
图2视觉系统识别原理
3.2标识识别
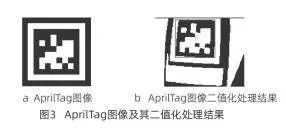
为了提高图像识别的效率,改善光照不均等问题,先对图像进行灰度化处理。为了后续从灰度图像中提取AprilTag标识信息,在灰度图像基础上进行二值化处理,将目标像素置为255,背景像素置为0,只产生黑、白两色的图像。AprilTag图像及其二值化处理结果如图3所示。
3.3 编码与解码
四边形存储的信息以4个角点坐标为基础。当完成四边形图像检测后,需对二值化后的图像进行编码与解码。完成四边形编码后,系统通过比较4组 90∘"旋转后的编码与库中的编码的距离来校正图像旋转,若距离小于阀值则确认为有效的AprilTag标识。
3.4属具位姿检测
通过计算AprilTag标识的外参矩阵T,包括旋转矩阵R和平移向量t。这一计算过程涉及像素坐标系、相机坐标系和AprilTag坐标系的转换。对于AprilTag标识的一个角点,其在不同坐标系中的坐标,分别为图像像素坐标" "、相机坐标 (Tx,Ty,Tz) 和标识坐标(Rx,Ry,Rz) 。由于在AprilTag坐标系中 Zt"恒为0,角点坐标可以简化为二维齐次坐标 (Xt,Yt) ,即可计算出连接器
4连接器产品测试
采用solidworks三维机械设计软件设计并打印出连接器产品模型。将视觉识别程序和控制程序导入控制芯片内,模型侧面安装摄像头,连接器的旋转和俯仰动作采用舵机(型号S20A)进行控制。连接器产品测试模型如图4所示。
图4连接器产品测试模型
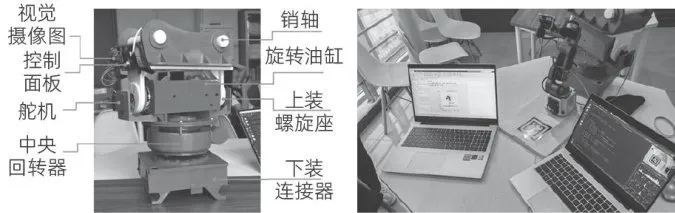
第一项为功能测试。分别对连接器的旋转速度和俯仰角度进行测试。测试发现,摄像头可以准确识别标识并控制连接器作旋转和俯仰动作。第二项为距离测试。当摄像头距离标识码 30cm 时,连接器开始动作,距离20cm 时,舵机的响应时间为1s,表明摄像头距离标识码20cm时控制效果最好。连接器产品测试模型为实际操作提供了可靠的理论依据。
5结束语
本文简述基于机器视觉设计的工程机械属具连接器的结构和液压系统组成,从工作原理、标识识别、编码与解码、属具位姿检测等方面阐述了连接器的视觉系统。经过测试证明,基于机器视觉设计的属具连接器增加机器视觉功能是可行的,不仅可大幅度提高属具对接的工作效率和准确率,还可提高工程机械产品的智能化水平。
参考文献
[1]汤鹏洲,罗铭,朱萍.工程机器人技术发展与应用[J].机器人技术与应用,2015(4):23-28.
[2]刘庆运.破拆救援机器人关键技术[J].现代制造工程,2009(7):149-153.
[3]徐必勇,罗铭.多功能液压手腕的开发及应用[J].建筑机械,2012(7):100-103.
[4]汪开琴,徐必勇,罗铭.挖掘机快换连接器产品技术发展综述[J].建筑机械,2013(23):79-83+12.
[5]廖堃宇,刘满禄,张俊俊,等.一种机器人末端工具快换装置的设计分析[J].机械研究与应用,2018,31(2):118-121+127.
[6]刘立新,侯莉,王凤云.水下多功能液压快速接头的研究概述[J].机械工程师,2015(5):143-146.