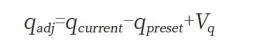
0 引言
推土机作为一种重型工程机械设备,在土地平整、填筑和清理等作业中发挥着关键作用,其无人化设计的研究与应用,对于提高施工效率、降低人力成本具有重要意义。目前关于推土机无人化的研究已经不少。贾玉柱[]在其研究中,通过优化履带结构,结合特定的牵引机制,有效减少了履带与地面障碍物的接触,从而降低了缠绕风险。唐华林等[2利用RFID技术实现设备身份识别,结合多种传感器实时采集推土机的运行数据[3]。通过数据分析,系统能够准确判断设备状态,预测并诊断潜在故障。本文结合现有研究成果,基于无人化系统的应用对推土机的设计展开研究。
1基于无人化系统的推土机产品设计1.1无人化系统设计
1.1.1 硬件构成
无人化推土机的硬件系统采用模块化分级控制架构,旨在实现高效且可靠的控制。设计中,应遵循“统一运算、分散执行”的原则,以有效规避集中化控制可能导致的“单点故障及整机失效”风险。
其硬件构成主要包括三大核心部分:运算系统、数据采集系统和通信系统。运算系统由操控计算机与控制计算机协同工作,负责数据处理和决策制定;数据采集系统则集成了视觉传感器、激光雷达等模块,用于实时捕捉环境信息;通信系统则依托CAN总线技术,确保各模块间信号的高效、稳定传输[4]。无人化系统的硬件构成如图1所示[5]。
图1无人化系统的硬件构成
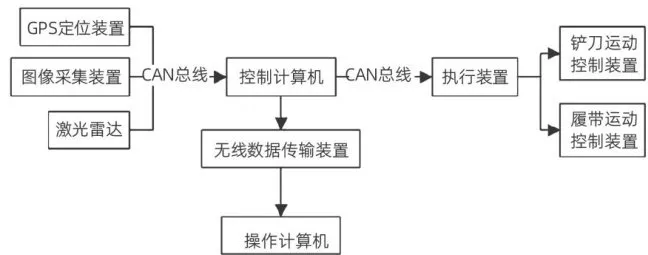
无人推土机的计算系统由操纵机与控制机协同工作。控制电脑接收来自各传感器的机器状态数据,规划工作路线并发送执行指令,同时支持PC端实时监控与操作。该系统对采集的数据进行处理,分析计算操作指令,并通过CAN总线调节执行器,将工作状态反馈至操作电脑。系统集成了图像采集、激光雷达、GPS等传感器,可全方位监测环境,并与主控电脑实时通讯。此系统确保了操作系统间的无线通信及各控制模块的实时信息传递,保障了推土机的即时操作与响应能力。
1.1.2软件程序设计
软件系统旨在辅助用户启用无人化功能,并操控无人化推土机完成作业流程[。其工作流程如图2所示,通过直观界面引导用户操作,实现无人化推土机的智能化控制与作业流程的高效执行。在推土过程中,通过采集被测区土壤的目视、定位等信息,将其传送给作业电脑。在确定作业目标之后,由作业计算机对资料进行全面的评价,从而确定无人推土机的工作状态,并据此制订作业方案。但是,在实际生产过程中,由于一些环境因素,例如土质疏松度等,很难通过传感器直接获得,所以需要人工编制或调整作业方案。
图2无人化系统的软件程序
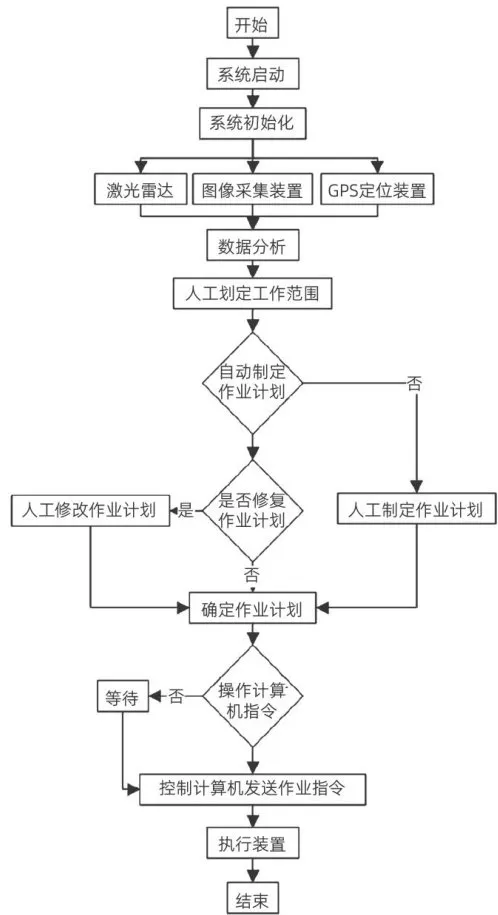
在制定了工作方案之后,由运行系统进行工作。在此过程中,计算机通过对数据采集系统所提供的实时信息,持续地发出各种指令,对生产行为进行调整,直到达到生产目的。同时,该安全系统对运行中的设备启停具有一定的控制能力,按照预先设定的安全参数对整个运行进行监视,一旦发生危险状况,就会立刻停机,保证操作的安全性。
1.2集成功能设计
1.2.1无人化系统状态指示灯逻辑结构
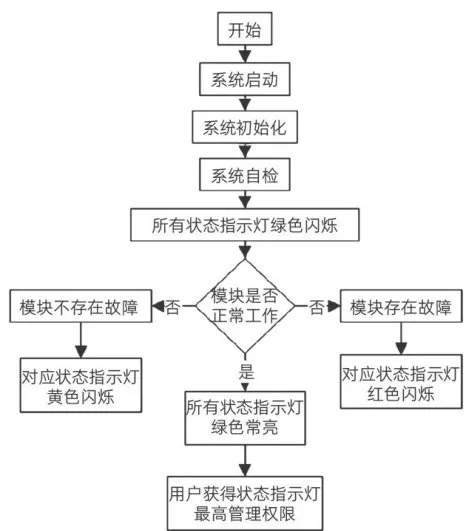
本系统所有的外围功能模块都配有状态显示,使用者可以通过观察显示灯的状况,快速了解整个机器的工作状况[7]。显示灯穿透力较强,即使是在能见度很低的情况下,也能有效防止意外[8]。在设计中指示灯的逻辑结构需要能够准确反映设备的各种状态,包括正常运行、故障报警等,以此种方式为用户的操作提供便利。无人化系统状态指示灯逻辑结构如图3所示。
图3无人化系统状态指示灯逻辑结构
1.2.2故障灯指示等级
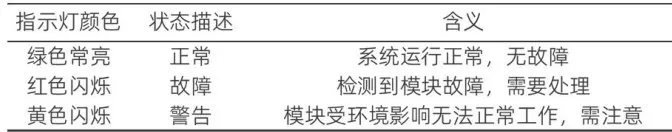
自动推土机启动后,系统自动执行自检程序,此时所有的状态指示灯均为绿光。自检完成后,指示灯的显示状态将实时反映系统的运行状况。故障灯指示等级划分如表1所示。在系统进入正常运行状态后,用户可以根据需要调整指示灯的颜色,用于警示或提示。
表1故障灯指示等级划分
2无人化推土机产品设计
2.1无人化推土机造型
2.1.1构建三维结构模型
对无人化推土机结构的设计,需深入剖析产品形态的基本构成元素,并据此构建基于“头脑风暴”理念的无人推土机产品原型。采用几何设计原理,借助一系列草图进行初步的探索与展示。
在此基础上,结合生产加工过程和材料选择,对初步设计方案进行评价,优选出最合适的成型方案。随后,对其进行了反复的评价和优化,最后得到最终的外形。
2.1.2 模型渲染
在产品设计的深入阶段,无人化推土机的三维结构模型经过二次审查确认无误后,采用先进的Keyshot软件进行三维渲染模型的精准绘制。这一过程不仅要求高度的精确性,还需要对光影、材质等细节进行精细的调整,以确保渲染出的模型能够真实反映产品的外观与质感。
在色彩搭配上,充分考虑了无人化推土机的应用场景与功能需求,选择了醒目的工程黄色与工程红色作为产品主体的主色调。这两种颜色不仅具有强烈的视觉冲击力,起到了重要的警示作用,还有效提升了产品的安全性与辨识度。在Photoshop等图形处理软件中,颜色通常使用RGB(红、绿、蓝)三原色模型来表示。
渲染过程中,为实现复杂色彩变化,利用式(1)计算不同颜色之间的混合效果。其计算公式为:
Ch=(R1,G1,B1)a+(R2,G2,B2)(1-a)
式中: Ch 代表混合后的颜色, (R1,G1,B1) 和 (R2,G2,B2) 代表2种参与混合的颜色,a代表第1种颜色的混合比例(取值范围为0到1)。
综上所述,在无人化推土机的产品设计中,基于无人化系统的三维结构模型渲染是一个复杂而精细的过程,需要综合运用计算机图形学、光学原理以及数学优化算法等多个领域的知识与技术。
2.2推土机结构布局
2.2.1内部结构布局设计
采用电气控制系统与供电电源独立布局的设计策略,不仅降低了整体布局的复杂度和难度,还便于日常的维护与保养。此外,该设计还降低了电力供应系统故障或火灾等意外情况对电气控制系统造成的潜在安全风险。在设备布局优化中,引入了空间利用率的概念,其计算公式为:

式中: h 代表空间利用率, Ws"代表设备实际占用空间, Wz"代表设备舱总空间。
2.2.2推土机作业中图像采集增稳设计
为确保在各种工作环境下能够提供清晰稳定的影像,减轻长期作业导致的视觉疲劳,采用主被动结合的增稳技术。通过将增稳装置置于透明玻璃罩内,不仅保护了视野,还防止了外界损害。同时,针对恶劣环境如雨天、大雾,设计了电动刮水器清洁玻璃罩,以提升适应性。
系统包含物理缓冲器、雨刮电机固定结构及用于固定镜头和电控模块的影像采集箱。三轴机械自增稳机构由三向马达、电极臂和电控组件构成,通过物理无源稳定和机械有源稳定结合,以此增强图像质量。机械增稳器采用三向自增稳机构,不仅实现了图像获取装置在坐标轴上的实时稳像,而且也实现俯仰和旋转。
三轴机械自增稳利用自动控制原理,通过位姿传感器实时监控设备姿态,将姿态信息传送至电控模块,系统计算偏差后向对应马达发出指令,调整角度至预设姿态,实现机械增稳。调整后角度计算公式为:
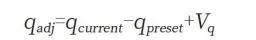
式中: qadj"代表调整后角度, qcurrent"代表当前角度,qpreset代表预设角度,Vq代表调整量。
根据当前姿态与预设姿态的偏差,加上调整量,将其代入式(3)即可得到调整后的姿态角度。
3结束语
本文通过无人化系统的硬件与软件程序设计,实现了对推土机各项功能的智能化控制。进一步设计了无人化推土机的集成功能,包括无人化系统状态指示灯逻辑结构和故障灯指示等级。针对推土机作业中的图像采集稳定性问题,提出增稳设计方案,并通过构建无人化推土机三维结构模型并进行渲染,直观展示了设计成果。
通过集成无人化系统,使推土机实现了对周围环境的全方位感知和实时障碍物检测。在实际工地测试中,该无人化推土机能够自主规划行进路线,灵活避开障碍物,并保持持续稳定的作业速度和质量。与传统推土机相比,其作业效率提高了约 30% ,同时避免了人员进入危险区域作业,显著提升了施工安全性。
推土机无人化系统能够实时向云端智能施工系统上传设备运行状态、场地动态及工程质量数据。依托三维场景重构技术、智能调度算法和多模态监控架构,该系统确保了土方施工的安全高效与可持续性。在实际应用中,施工精度提升了 25% ,为建筑、交通、水利等工程的高质量发展提供了有力支撑。
参考文献
[1]贾玉柱.推土机履带防缠绕保护牵引装置的设计与应用[J].工程机械与维修,2024(10):20-21.
[2]付治国.卡特推土机故障检测和数据传输远程监控系统在实际工作的应用[J].现代盐化工,2024,51(4):107-109.
[3]唐华林,席智强.基于RFID和传感器的推土机状态监测与故障诊断系统设计[J].科技资讯,2024,22(14):40-42.
[4]宋金宝,郑风新,杨中腾,等.基于改进遗传模糊算法的混合动力推土机能量管理策略[J].南方农机,2024,55(14):147-
[5]王振银.推土机样机工作装置液压系统油温过高分析与改进[J].工程机械与维修,2024(7):7-9.
[6]谢江陵,李轶鲲,李小军,等.基于耦合空间模糊C均值聚类和推土机距离的变化检测[J].遥感信息,2024,39(3):144-152.
[7]陈杰,罗吉庆,沈家栋,等.RTK-BDS定位的推土机推平作业实时辅助施工研究[J].陆军工程大学学报,2024,3(3):86-92.
[8]王华栋,何登辉,刘澳,等.离合器摩擦片动静摩擦系数对大马力推土机换挡性能的影响[J].现代机械,2024(1):31-35.