0 引言
矿用履带式挖掘机被广泛应用于不同的露天矿开采中,在矿山作业中占据着不可或缺的地位。随着国内外露天矿山开采规模的持续扩大,采矿工艺水平与设备技术水平正在不断提高,社会各界为进一步提高劳动生产率和经济效益、降低开采成本,持续推动矿用履带式挖掘机的技术创新与研究[1]。
矿用挖掘机工况复杂,行走机构所需要承受的载荷冲击较大,且影响行走稳定性因素较多。目前,已经有多位学者围绕矿用履带式挖掘机行走机构开展了相关研究。佟哲等[2]针对矿用挖掘机行走液压系统的运行环境与信号特征,对液压系统进行功能划分,并以液压泵出口压力、先导阀压力、发动机转速及扭矩百分比作为压力载荷谱,开展矿用履带式挖掘机行走机构的动力学分析。但该方法未考虑爬坡和转弯工况下,履带不同部分的压力值情况。郭园园[3针对丘陵山区地貌特点,基于RecurDyn仿真软对矿用履带式挖掘机进行建模和模拟,通过模拟分析了挖掘机在纵向爬坡、下坡时最大可承受角度,以及横坡行驶时的最大安全坡度角数值。但该方法未考虑矿用履带式挖掘机自身荷载情况对动力特性的影响。
本文以某型履带式挖掘机为研究对象,利用UG仿真软件构建行走机构动力学模型,分析平地及复杂地形下的受力情况与稳定性,并通过仿真实验探究爬坡和转弯工况对履带接地段压力分布的影响。
1研究对象
本研究选用某型矿用履带式挖掘机作为研究对象,
并根据其特点、行驶环境和路面条件等,对其行走机构的各部件开展动力学分析。该矿用履带式挖掘机参数如表1所示。
2行走机构动力学分析
2.1建立行走状态模型
履带行走机构主要包含履带板、回转平台、托链轮、引导轮和行走马达等[4]。在矿用履带式挖掘机作业时,行走马达驱动驱动轮转动,驱动轮通过啮合履带板链齿,将发动机或液压马达的动力传递至履带,实现整机前进、后退或转向。本文利用UG仿真软件进行建模,模型参数设置见表1中的数据。
根据以上过程建立动态仿真模型,结合履带式挖掘机实际运行工况,对驱动轮添加驱动函数,其计算表达式为:
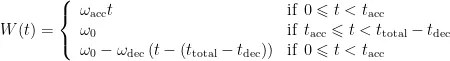
式中: ωacc 表示加速阶段的角加速度, tacc 表示加速阶段的时间, ttotal 表示整个行走过程的总时间, tdec 表示减速阶段的时间, ωdec 表示减速阶段的角减速度。
基于此,建立矿用履带式挖掘机行走状态的模型:
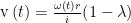
式中: v(t) 表示实时行走速度, ω(t) 表示驱动轮角速度, r 表示驱动轮节圆半径, i 表示传动系统减速比,λ 表示履带滑移率。
2.2行走稳定性分析
履带式挖掘机在矿区作业时,其行驶路面会出现坡地和平地等2种地形。为此本文基于行走状态模型,对挖掘机在2种运行状态进行求解与分析。
2.2.1平地稳定运行状态下受力分析
在平地稳定运行状态下,以履带内车轮支撑点为研究对象,分析挖掘机受力情况。挖掘机履带内车轮受力示意图如图1所示。
根据上述模型,建立垂直荷载的方程表达式,其方程表达式为:
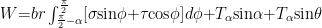
式中: α 为进入角, θ 为离去角, ϕ 为车轮行走时角度, σ 为纵向应力, τ 为横向应力, T 为不同角度下的张力的数值,b表示履带宽度, r 代表车轮半径。
2.2.2复杂地形下行驶稳定性分析
考虑到履带式挖掘机在行走过程中不一定都是平地,也会出现上坡、下坡等复杂地形。此工况对其行驶稳定性要求更加严格[5]。根据受力平衡建立履带式挖掘机在横坡上行走的力学模型,其受力示意如图2所示。
对受力进行分解,将重力分解为沿横坡方向的分力(横向滑移力)和垂直方向的分力,建立履带式挖掘机在横坡行走时的受力平衡方程:
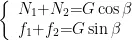
式中: N1 为上侧履带的垂直方向力, N2 为下侧履带的垂直方向力, f1 为上侧履带横向滑移力, f2 为下侧履带横向滑移力, β 为横坡角度, G 为重力。
根据力矩平衡原理[6-7],分别对A、B点取力矩,可得:

式中: s 代表履带轨道距离, h 代表模型质心高度 距离。
由此得出,履带式挖掘机在横坡上行走时,只有满足条件,才能保证其在横向行走过程中不发生倾翻。此时横坡角度需满足式(6)计算关系:
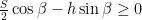
将计算结果中保证不倾翻的最大坡度角表示为 βm 则其计算公式如下所示:

根据表1中研究对象的结构参数,计算得出该矿用履带式挖掘机不会发生倾翻情况的最大坡度角为 38∘ 。
2.3施加外部载荷约束
在满足行走稳定性的情况下,通过施加外部载荷约束,进一步开展动力学分析。本文研究的矿用履带式挖掘机及其履带板之间通过铰接构件进行连接,两侧履带均有42块履带板。履带板采用特殊的连接方式,存在相应约束条件,履带板与左右构件约束关系如图3所示。
对矿用履带式挖掘机行走状态模型添加约束,根据约束情况确定履带式挖掘机中各零件之间的联系,从而建立更完整、可靠的履带式挖掘机运动模型。本文采用固定副、旋转副和圆柱副等约束关系,其外部载荷约束添加步骤如下:
第一步:使用旋转副将各引导轮、驱动轮和支重轮与行走架连接;第二步:在仿真模型中添加地面,并用固定副将地面与全局坐标系固定;第三步:通过旋转副连接各履带节单元,同时采用固定副连接车体与行走架。
通过上述方式,在仿真软件中,将挖掘机工作装置和上部转台结构的总质量作为外加载荷施加在行走架上。为保证各轮受力均衡,将作用在行走架上的重力均分为三等份,并分别施加于选定的3个加载点。
3实验结果
在完成矿用履带式挖掘机行走机构的动力学分析后,根据具体情况开展实验研究。
3.1爬坡履带接地段压力分布情况
通过仿真软件进行数据收集,使模型在坡度角为5∘ / 15∘ 和 30∘ 的工况下执行爬坡动作,利用履带位置传感器收集并记录不同履带位置的压力数据,然后绘制成线形图以观察履带接地段压力分布情况。爬坡履带接地段压力分布情况如表2所示。
由表2可知,履带接地段整体压力分布特点在不同坡度下存在差异,但总体上呈现一定规律性。爬坡过程中,履带接地段压力呈现“前端大、尾端小”的分布规律,且随坡度的增大,压力值呈现非对称变化趋势。本实验中,坡度角为 30∘ 时,前端压力值约228kN,但尾端压力值约42kN。坡度继续增大后,可能出现履带尾端压力值过小甚至悬空现象,从而引发安全事故。
3.2转弯履带接地段压力分布情况
在挖掘机转弯工况下,对履带接地段压力值进行分析研究。在仿真软件中,设置不同方向和角度的转弯动作,转弯角度选取 45∘⋅75∘ 和 90∘ 进行左转弯,保持荷载数值不变,通过传感器记录履带左端、右端和中间段的压力数值,并将数据绘制成条形图。左转弯履带接地段压力分布情况如表3所示。
由表3可知,在挖掘机转向时,与转弯方向同侧的履带(以左转弯为例的左端履带)受力增加,另一侧受力减小。随着转向角度数增大,同侧履带压力值显著增加,异侧履带压力值显著减小。
3.3实验结论
实验结果表明,矿用履带式挖掘机在行走过程中,爬坡角度和转弯角度均会对履带接地段不同位置压力产生影响。在保证爬坡安全角度情况下,爬坡角度越大,履带接地段压力分布非对称性越显著(前端压力增大、尾端压力减小),尾端悬空风险随坡度增大而升高。而在转弯过程中,随着转弯角度的增加,转向同侧履带压力值越大,异侧压力值越小。实验结果表明,转弯角度越大,安全风险越高。
4结束语
本文通过对矿用履带式挖掘机行走机构的动力学分析,深入揭示了该挖掘机的受力状态和动态特性,研究成果对于挖掘机的优化设计、稳定性提升和行驶性能改善具有重要意义。
研究结果表明,爬坡时履带压力呈“前端大、尾端小”的非对称分布,坡度越大尾端悬空风险越高;转弯时转向同侧履带压力显著增加,异侧压力减小,角度越大横向稳定性风险越高。因此,在面临较大爬坡角度和转弯角度时,矿用履带式挖掘机面临的风险显著增加。
参考文献
[1]李志超,秦勇,高见厂.正流量挖掘机行走防跑偏控制系统及方法[J].建设机械技术与管理,2024,37(4):46-48.
[2]佟哲,周阳,顾飞,等.基于压力载荷谱的挖掘机行走液压系统液压泵异常检测方法[J].机床与液压,2024,52(16):233-239.
[3]郭园园.小型山地电动履带运输车动力学仿真与分析[J].现代机械,2024(5):71-76.
[4]薛晗,陶勇,王茄任,等.挖掘机行走液压系统的压力损失研究[J].液压气动与密封,2024,44(6):95-99.
[5]王智森.挖掘机行走履带建模及模态分析[J].南方农机,2023,54(22):127-129+150.
[6]秦仙蓉,冯亚磊,沈健花,等.基于ADAMS的履带式挖掘机越障动力学建模与分析[J].起重运输机械,2023(5):18-22.
[7]罗成发,高皓,陈振雄,等.工程机械负流量挖掘机行走控制方法研究[J].液压气动与密封,2023,43(1):68-69.